四维图新 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情 是什么产品?
四维图新 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情 是四维图新的产品,属于AI产品与平台类别。它的定位是:为顺应智驾行业发展,四维图新推出了新一代地图引擎“Auto on Map”。“Auto on Map”通过把传统导航地…。本页收录 10 项官方参数。
人工智能、大模型与智能体深度观察 | 大观视界
人工智能、大模型与智能体深度观察 | 大观视界
速览
四维图新 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情 是四维图新的AI产品与平台,主要配置为产品名称 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作…;产品系列 AI产品与平台;官方介绍 为顺应智驾行业发展,四维图新推出了新一代地图引擎“Aut…
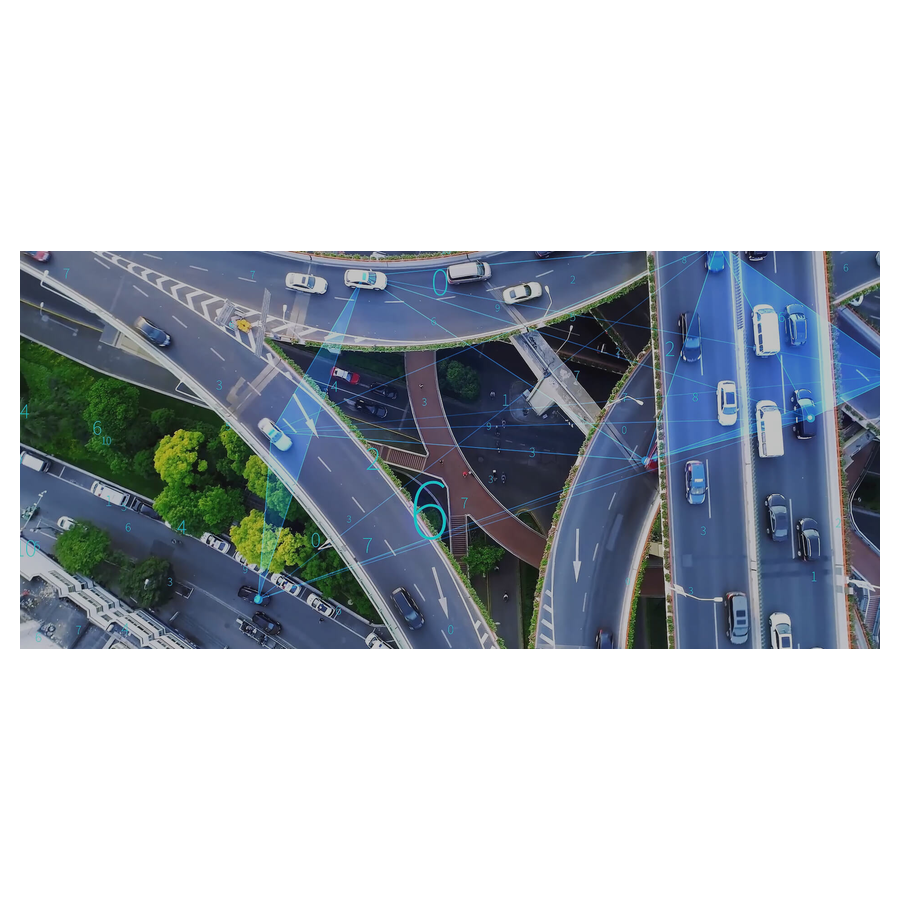
为顺应智驾行业发展,四维图新推出了新一代地图引擎“Auto on Map”。“Auto on Map”通过把传统导航地图、辅助驾驶地图、高精度地图、停车场地图“四图合一”,推出一张图、一个定位、一个引擎的产品,从而实现“地图上的自动驾驶”,重新定义了地图在智能驾驶系统中的应用形式。
| 产品名称 | 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情 |
|---|---|
| 产品系列 | AI产品与平台 |
| 官方介绍 | 为顺应智驾行业发展,四维图新推出了新一代地图引擎“Auto on Map”。“Auto on Map”通过把传统导航地图、辅助驾驶地图、高精度地图、停车场地图“四图合一”,推出一张图、一个定位、一个引擎的产品,从而实现“地图上的自动驾驶”,重新定义了地图在智能驾驶系统中的应用形式。 |
| 云与数据 | 地图产品 人机共驾导航产品 数据合规闭环服务 动态交通服务 高精度定位 |
| 车规芯片 | 汽车应用处理器 车规级微控制器 |
| 智舱 | 商用车智能网联 |
| 产品特点 | 云与数据 地图产品 人机共驾导航产品 数据合规闭环服务 动态交通服务 高精度定位 |
| 产品特点 | 车规芯片 汽车应用处理器 车规级微控制器 |
| 产品特点 | 智舱 商用车智能网联 |
| 资料来源 | 企业官网产品页 https://www.seewayai.com/gongsixinwen/8 |
四维图新 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情 是四维图新的产品,属于AI产品与平台类别。它的定位是:为顺应智驾行业发展,四维图新推出了新一代地图引擎“Auto on Map”。“Auto on Map”通过把传统导航地…。本页收录 10 项官方参数。
本站AI产品与平台分类下还有 依图科技 3D模型、依图科技 SUQQ群、依图科技 卡座沙发、依图科技 3D陈设饰品 等型号,都可以在产品库里按参数逐项对比。共收录该类产品 185 款。
本站不提供报价。2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情 的价格随机型配置、采购渠道和项目规模浮动,建议到四维图新官网或授权经销商询价。本站只整理公开的官方参数,供选型比对使用。
参数逐项摘自www.seewayai.com 的官方产品页,本站只做字段整理与分类归并,不改写数值。页面底部标注了来源链接与更新时间(2026-11-08)。
四维图新 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情 由四维图新推出,官方型号写作 2023-03-07 四维图新与长城汽车达成城市级自动驾驶地图合作 了解详情。厂商官网:https://www.navinfo.com/。
符合功能安全ASIL-D多核高主频车规级MCU AutoChips首款基于ARM Cortex-R52内核的多核高算力功能安全MCU,支持锁步核,功能安全等级可支持到ASIL-D。内置HSM模块,可满足国内、国际高等级信息安全需求标准。软件生态部分,可适配主流AUTOSAR,并提供符合功能安全的MCAL。同时AC7870也拥有大尺寸Flash存储和丰富的外设接口资源,适用于功能安全高等级及新电子电
符合功能安全ASIL-D多核高主频车规级MCU AutoChips首款基于ARM Cortex-R52内核的多核高算力功能安全MCU,支持锁步核,功能安全等级可支持到ASIL-D。内置HSM模块,可满足国内、国际高等级信息安全需求标准。软件生态部分,可适配主流AUTOSAR,并提供符合功能安全的MCAL。同时AC7870也拥有大尺寸Flash存储和丰富的外设接口资源,适用于功能安全高等级及新电子电
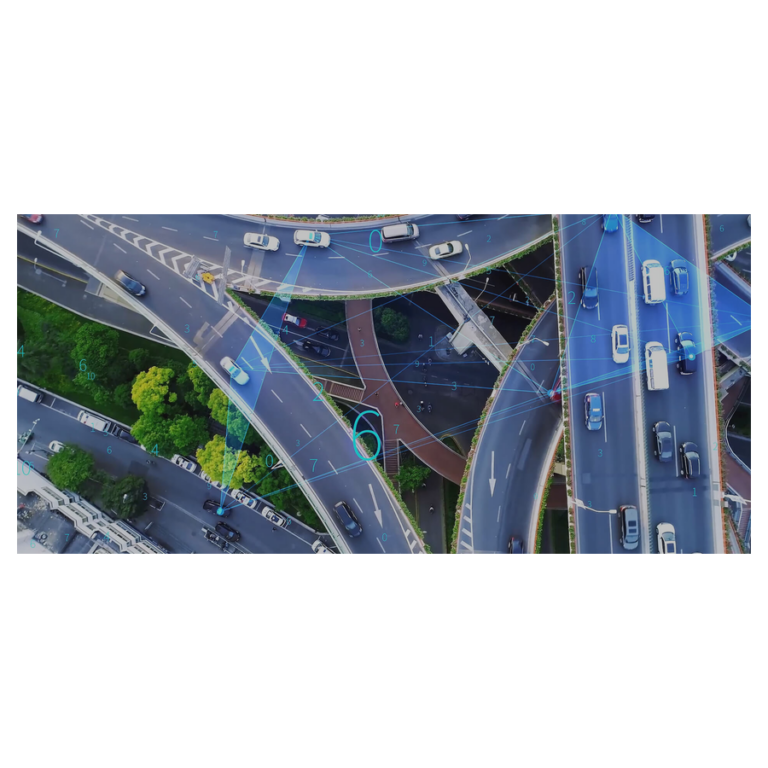
作为一个面向智能驾驶的新一代地图引擎,以 “四图合一”(SD地图、HD地图、ADAS地图、停车场地图)为基础,结合高精度动态交通数 据,精准定义静态可通行空间,针对不同场景需求调用不同地图数据,全面支持智能驾驶系统,实现“地图上的智能辅助驾驶”。它重新定义了地 图在智能驾驶系统的应用形式,以更加主动的姿态在更大化应用地图数据的基础上获得更优化的感知结果,深度结合“车端传感器”的动态感 知结果,支持