机器人、自动化与具身智能观察 | 大观视界
机器人、自动化与具身智能观察 | 大观视界
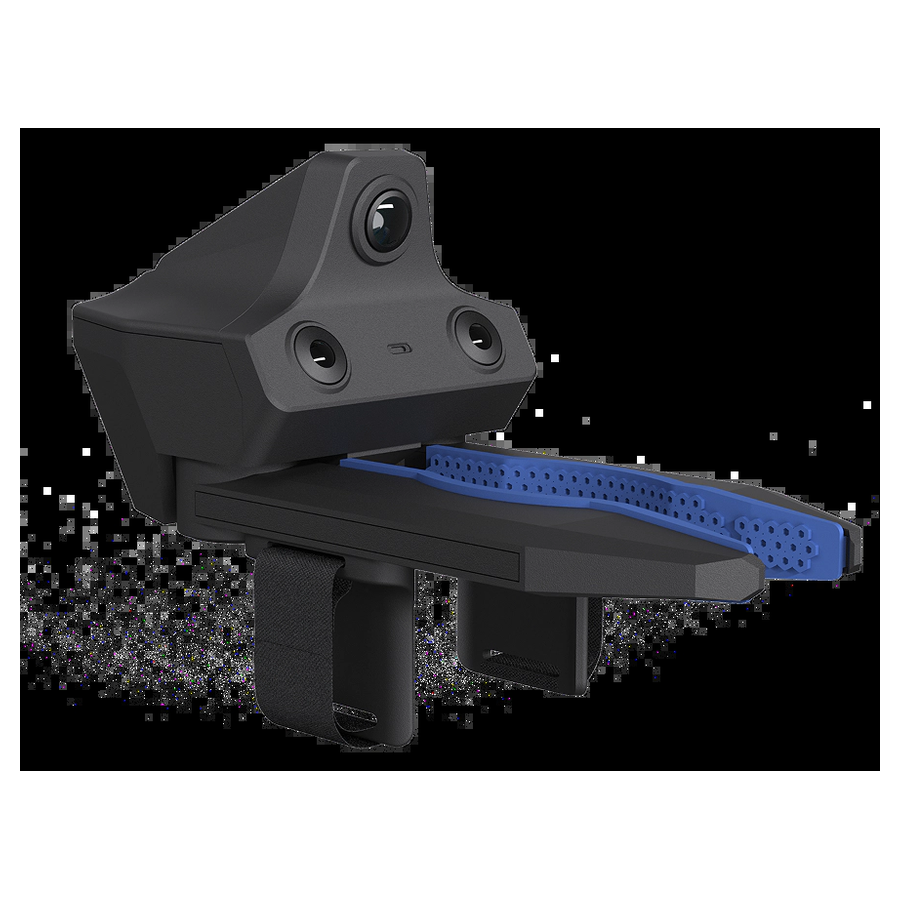
参数规格
共 45 项| 产品名称 | 无本体数据采集硬件平台 |
|---|---|
| 产品系列 | 机器人产品 |
| 官方介绍 | Wrist-1是面向具身智能数据采集的腕部近场交互采集设备,佩戴于左右手腕,通过 Hub 同步中枢与 EGO 第一视角采集设备搭配使用,从贴近双手操作末端的近场视角,持续记录手与物体交互过程中的精细动作、接触状态及运动轨迹,与 EGO 形成「头部全局视角 + 双腕近场视角」组合,有效补齐第一视角中的手部遮挡盲区。 |
| 产品名称 | EGO-2 / 63mm 基线 |
| 理想工作范围 | 0.2 – 2 m |
| IMU | 6 轴(加速度计 + 陀螺仪),400 / 1000 Hz |
| 同步精度(IMU-图像) | ≤ 1ms |
| SLAM | 支持,SLAM精度<3mm |
| 无线通信 | Wi-Fi 5 + Bluetooth 5.2 |
| 工作温度 | -10 °C ~ 40 °C |
| 产品名称 | EGO-4B |
| 相机数量 | 4 × 2MP 鱼眼相机 |
| 视场角 | 单目 H 165° / V 130°,拼接后 HFOV ≈ 280° |
| 前向双目基线 | 100 mm |
| 侧向双目模组能力 | 客户可用于SLAM |
| 视频编码 | H.264 / H.265 |
| IMU | 6 轴,400 / 800 / 1000 Hz |
| 同步精度 | 图像-IMU < 1 ms,支持外部同步 |
| 无线通信 | Wi-Fi 6 + Bluetooth 5.2 |
| 工作温度 | -10 °C ~ 45 °C |
| 产品名称 | EGO-D3B |
| 相机数量 | 3 × 2MP 鱼眼相机 |
| RGB 视场角(FOV) | H 165° / V 130° |
| Depth 视场角(FOV) | H 90° / V 65° |
| IMU | 9 轴(加速度计 + 陀螺仪);400 / 1000 Hz |
| 同步精度(IMU-图像) | < 1 ms |
| 无线通信 | Wi-Fi 6 + Bluetooth 5.4 |
| 产品名称 | Wrist-1 |
| 相机数量 | 1 × 2MP 鱼眼相机 |
| 快门曝光方式 | 全局曝光 |
| 视场角 | H 165° / V 130° |
| IMU | 6 轴,400 / 1000 Hz |
| 物理接口 | USB 2.0(数据 + 供电 + 同步) |
| 产品名称 | UMI F-3 |
| 数据采集内容 | 图像、IMU、夹爪开合数据 |
| FOV | H 165° / V 130° Mono SLAM:H 130° / V 95° |
| 分辨率 | 鱼眼 RGB:2 MP; Mono SLAM:1.2 MP; 全局快门 |
| 帧率 | 30 fps / 60 fps |
| 同步精度 | IMU 与图像同步精度 < 1 ms |
| IMU | 6 轴 IMU (加速度计 + 陀螺仪) + 3 轴磁力计 |
| 开合角度 | 130° |
| 核心技术 | 技术能力 技术布局 |
| 数据采集 | 无本体数据采集硬件平台 |
| ToF相机 | Femto Bolt Femto Mega |
| 单目相机 | Physis 157g |
参数由厂商公开资料整理,实际以产品实物及官方说明为准。
免责声明本页信息整理自互联网公开渠道,仅供资讯参考,不构成任何投资或商业决策依据;相关产品参数、企业信息可能存在滞后或误差,请以厂商官方发布为准。如内容涉及版权、准确性或侵权问题,请联系 981209856@qq.com,我们将第一时间核实处理。